〇、简介
第21届中国电推进学术研讨会于2026年10月23日-25日在辽宁省大连市召开。虽然笔者已在霍尔推进器有限元仿真领域学习一年有余,但本次大会涉及的不少专业名词与新领域,仍然处于陌生状态。为了更好地建立对整个电推进行业的横向视野与纵深理解,我将这次会议所记录下的一些关键概念与技术记录并逐一学习,最终整理成此篇笔记。值得注意的是,这并非一篇面向某个概念或某个系统的详尽教学文档,也非针对某项研究成果的报告或综述,而仅是对这次会议所涉及到的一些关键技术、关键成果的梳理与概览,可供笔者本人或广大电推进领域的初学者进行学习熟悉。我在一些关键的概念下引用了代表性的文献,因此,在未来如有需要在某个概念下作进一步挖掘与研究时,则可以这些文献作为起点。
本文关键词:射频与微波、磁喷管、VASIMR、阿尔芬波、Child-Langmuir,呼吸模BM、旋转辐条模Rotating Spoke、离子越渡不稳定性ITTI、电子漂移不稳定性EDI、朗缪尔探针、激光诱导荧光LIF、本征模态正交分解POD、阻滞电势分析仪、浸入式有限元、开源数值计算程序、Adam优化器、L-BFGS优化器、自适应采样策略RAR、物理信息神经网络PINN
声明:本文仅为个人学习笔记的分享,对会议报告内容的理解可能存在偏差,具体以报告人正式发表为准;本文无意对任何工作作出评价。
一、射频与微波
射频与微波是电气与工程领域十分常见的两个术语,实际上,简单来说它们都是对电磁波频段的一个概括统称。射频(Radio Frequency)可以理解为一个大的频段概括,指3kHz~300GHz之间的频率,数量级变化达到$10^8$量级。微波(Microwave)实则是射频的一个子集,包含300MHz~300GHz之间的频率,数量级变化达$10^3$量级。对于电磁波,频率越高则波长越短。长波特性使得电磁波具备较强穿透能力,高频短波则表现出类似直线传播、吸收与反射等特征。
表1 电磁波频段
| 序号 | 频段名称 | 频率范围 | 波段名称 | 波长范围 |
|---|---|---|---|---|
| 1 | 极低频 | 3~30 Hz | 极长波 | 108~107 m |
| 2 | 超低频 | 30~300 Hz | 超长波 | 107~106 m |
| 3 | 特低频 | 300~3000 Hz | 特长波 | 106~105 m |
| 4 | 甚低频(VLF) | 3~30 kHz | 甚长波(万米波) | 105~104 m |
| 5 | 低频(LF) | 30~300 kHz | 长波(千米波) | 104~103 m |
| 6 | 中频(MF) | 300~3000 kHz | 中波(百米波) | 103~102 m |
| 7 | 高频(HF) | 3~30 MHz | 短波(十米波) | 102~101 m |
| 8 | 甚高频(VHF) | 30~300 MHz | 超短波(米波) | 101~100 m |
| 9 | 特高频(UHF) | 300~3000 MHz | 分米波 | 100~10-1 m |
| 10 | 超高频(SHF) | 3~30 GHz | 厘米波 | 10-1~10-2 m |
| 11 | 极高频(EHF) | 30~300 GHz | 毫米波 | 10-2~10-3 m |
| 12 | 至高频 | 300~3000 GHz | 丝米波 | 10-3~10-4 m |
在电推进技术中,一个最关键的应用即为射频离子推力器(RIT)。RIT是一种基于射频感性耦合放电的栅极离子推力器,它通过射频天线在放电室内感应出交变电磁场,将工质气体电离形成等离子体,再通过栅极过程将离子加速喷出产生推力。这个射频天线所使用的频率在前述射频频段,常见典型值~1-10MHz,故可称为是一种射频放电的推力器。
电子回旋共振离子推力器(Electron Cyclotron resonance,ECR)使用的加速电磁波频率高于RIT,划分至微波放电类别。ECR的核心机制是,在静磁场B中,电子具有一特定回旋频率,此时外加一个与电子回旋频率相等的电磁波,则电子可在每个回旋周期中持续从电场吸收能量,从而产生共振加速;电子持续加热后,碰撞概率随之增加,最终产生电离形成等离子体。电磁波频率集中于微波频段,典型值为GHz量级,故属于微波放电类别。
二、磁喷管
磁喷管(Magnetic Nozzle)是一种约束等离子体的磁场构型,利用发散磁场将等离子体加速并导向特定方向,是由磁力线构成的一种“虚拟通道”。
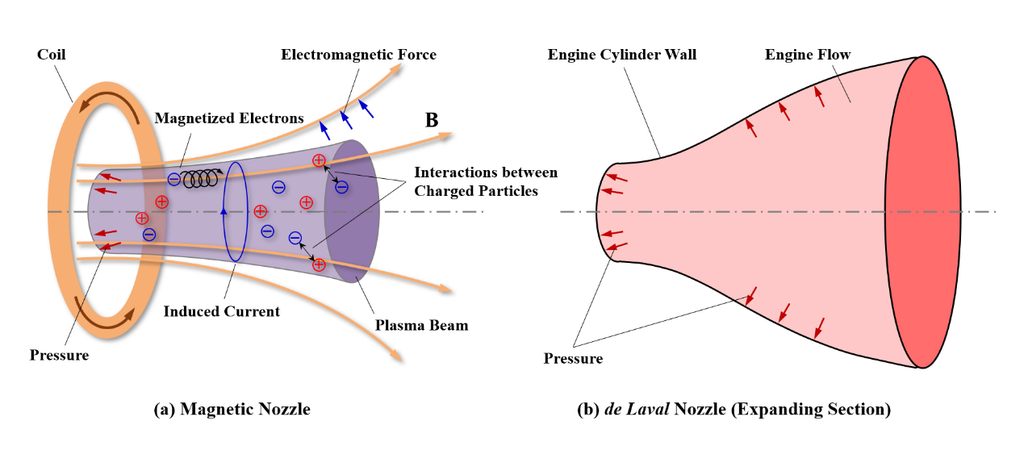
磁喷管的典型磁场构型(扩张型磁喷管)是一种从强磁场区(喉部)向弱磁场区(出口)发散的方式。等离子体进入磁喷管通道后,电子由于质量较轻而在初始动能的支持下快速向下游扩散,而离子由于质量较大则扩散较慢;两者的速度差产生了电荷的分离趋势。这种电荷的分离使得电子与离子之间又产生一个新的库仑电场,以阻止电荷继续分离;在该电场中电子速度降低,而离子速度得以增大,从而达到加速效果。这种加速过程称为双极电场加速,是磁喷管的最常见加速机制之一。此外,磁喷管还存在电双层加速、角向电流加速、逆磁镜加速等多种复杂的电磁加速机制[2]。
由于磁力线的无源性,磁喷管外缘磁力线会向羽流上游弯曲折返。若没有有效的脱离机制,等离子体会沿着磁力线向上游运动,从而产生与推力方向相反的冲量。在磁喷管技术中存在阻性分离、磁冻结分离、感生磁场分离等多种分离方式,保证等离子体在加速之后可以脱离磁场束缚,提供正常推力。
三、可变比冲磁等离子体火箭VASIMR
可变比冲磁等离子体火箭(VASIMR),全称Variable Specific Impulse Magnetoplasma Rocket。VASIMR代表了高功率、无电极、磁喷管加速的电推进路线。
比冲是各种推力器(不止于电推进)的一种核心性能指标,反映单位推进剂质量在单位重力加速度下产生的有效工作时间。定义为$I_{sp}=T/(\dot{m}_p g)=v_e/g$,对于给定质量流量,比冲与推力成正比;在功率固定时,比冲与推力近似成反比[3]。
对于传统离子推力器来说,栅极电压通常被设计为固定参数,进而离子加速后的最终速度也通常近似为定值,此时的比冲与具体放电参数绑定,无法变化。而在实际在轨需求中,高推力变轨场景、巡航场景、低推力长期加速场景分别代表了对比冲的低、中、高三种大小的要求。进而,人们提出了对同一型号推进器的比冲可变化的需求,也就是VASIMR。
表2 三种在轨推进需求的比冲范围示例
| 场景 | 比冲范围 | 解释 |
|---|---|---|
| 高推力 | 800-2000s | 比冲低,喷流速度低,适合轨道抬升、快速变轨等 |
| 巡航 | 3000-5000s | 推力/效应折中,是电推的主流设计区间 |
| 低推力 | 5000-10000s | 比冲高,喷流速度高,推力小,适合深空长期加速 |
为了实现比冲可变,VASIMR通过调节以下三个阶段的射频频率,使得最终排气速度可调,最终实现不同比冲的工作区间:
①螺旋波等离子体源HPS:射频电离工质,产生高密度等离子体;
②离子回旋共振加热ICRH:射频波耦合共振加热离子,使离子回旋能量增大;
③磁喷管:发散磁场把离子回旋能量转化为轴向动能,形成高速射流产生推力。
在这个过程中,VASIMR可单独调节电离和加热的射频功率分配比$R=P_{\text{ICRH}}/P_{\text{HPS}}$,此外,还实现了工质流量等方面的调节,最终影响排气速度并带来比冲改变。
VASIMR由上世纪70年代于美国提出,并由美国NASA实验室最初开展研究;中国在该技术领域,国防科技大学、西安航天动力研究所、中国科学院合肥物质研究院等单位近年来也开展了大量研究[4,5]。VASIMR在当前取得了理论、实验上的丰富成果,反复验证了这一技术的可行性与发展前景。
四、阿尔芬波
阿尔芬波是磁化等离子体中的基本波模之一。有关阿尔芬波的具体理论建模与公式推导,在F. F. Chen的《等离子体物理学导论》中有详细讨论(在该书中被称为磁流体波)。从物理图像上理解,阿尔芬波可认为是一种磁力线上的横向振动沿磁感线传播的现象。处在磁场中的导电流体在垂直于磁场的方向上收到局部扰动时,沿着磁感线方向的磁张力提供扰动的回复力,这个扰动会沿着磁力线的方向传播出去,激发阿尔芬波。
对于这样一种色散关系$\omega=k_{||}v_A$,阿尔芬速度可写为
$$
v_A=\frac{B_0}{\sqrt{\mu_0\rho}}=\frac{B_0}{\sqrt{\mu_0n_im_i}}
$$
其中,$\rho$是等离子体的质量密度。阿尔芬波具备几个关键特征:
①阿尔芬波的速度不随频率变化,相速度=群速度=$v_A$;
②阿尔芬波为横波,传播方向垂直于扰动方向,沿$B_0$;
③阿尔芬波携带能量,沿磁力线传输电磁能和动能。
在电推进中,阿尔芬波在下述场景中常见:
- 螺旋波推力器:螺旋波本质是一种边界约束的哨声波/阿尔芬波。在螺旋波放电中,天线激发的波在柱状等离子体中以阿尔芬波的形式传播,并在边界反射形成驻波模式。波场的能量通过朗道阻尼或碰撞阻尼传递给电子,维持电离。
- 离子回旋共振加热:ICRH的天线激发的是扭转阿尔芬波(也称剪切阿尔芬波)。当波频率匹配离子回旋频率时,波与离子发生回旋共振,离子吸收能量,温度升高。
- 磁喷管中的波-粒相互作用:在磁喷管膨胀区,阿尔芬波可携带能量从上游传到下游,甚至影响等离子体的脱离过程。高功率推力器中,阿尔芬波湍流可能是异常加热或输运的来源之一。
- 霍尔推力器的涨落:霍尔推力器的高频涨落(~1MHz)有时也会出现类似阿尔芬波的模式,尤其是与轴向电子热流相关的涨落。但由于霍尔推力器中的磁场较弱(~100-300Gs),$v_A$较低,阿尔芬波动的特征容易被其他不稳定性掩盖。
五、Child-Langmuir定律
Child-Langmuir定律描述了真空中的平行板电极(阴极与阳极)在忽略电子初速度时,空间电荷效应导致的电流密度与电压、极间距的定量关系。在一维平板二极管中,对于电子或离子,在真空中从阴极发射到阳极,这个过程的极限电流密度由Child-Langmuir定律约束为:
$$
J=\frac{4\varepsilon_0}{9}\sqrt{2q\over m}\frac{V^{3/2}}{d^2}
$$
其中,J为极限电流密度,V是阴极与阳极间的电压,d为间隙距离。由此式可以得知,$j\propto V^{3/2}$,电压越高则极限电流密度越大;$j \propto d^{-2}$,极限电流密度随间隙急剧下降;$j \propto m^{-1/2}$,轻粒子(电子)的电流密度大于重粒子(离子)。
在离子推力器中,屏栅和加速栅即可视为一对电极。从放电室通过屏栅引出的离子束流密度,无法超过Child-Langmuir极限。高度侵蚀的栅格在电气或结构上的失效是离子推力器寿命的主要限制因素。
为了兼顾离子推力器的推力与比冲,期望尽量提高离子电流密度,进而只能调节栅极的电压V与栅格间隙d。栅格间隙d在工程上常压缩到毫米量级(部分设计可低于1 mm),更低的尺寸将引发击穿或易侵蚀,可行性较低。因而,离子推力器的工作电压通常达到kV量级,扩大栅极面积,以获得更多推力。
六、等离子体不稳定性
电推进工作过程中的等离子体不稳定性是近年来的研究热点,因其机制的复杂性,天然吸引了众多学者对其背后物理规律的研究与探索。在霍尔推进器中,等离子体不稳定性主要包括呼吸模式、旋转辐条模式、越渡模式、高频E×B漂移模式等,振荡频率尺度从kHz跨越到MHz。
1.呼吸模式 Breathing Mode
呼吸模式振荡发生在放电通道出口处的等离子体区域。霍尔推进器通道内存在天然的“捕食者-猎物”模式(Predator-Prey Modes):由于电子在强磁场区把中性原子大量电离,导致中性气体密度下降,电离率也随之下降,进而导致离子生成减少,放电电流跌落;阳极中性气体不断补充,离子密度恢复后再次出现大量电离,如此循环往复,轴向上的放电电流出现大幅振荡。呼吸模式振荡的频率通常在10-30kHz量级。
下面对呼吸模式的理论模型进行推导。离子、中性粒子的连续性方程可以写为:
$$
\frac{\partial n_i}{\partial t} = \underbrace{n_i n_o \langle\sigma_i v_e\rangle}_{电离生成率} – \underbrace{\frac{n_i v_i}{L}}_{离子流出率} \\ \frac{\partial n_o}{\partial t} = -\underbrace{n_i n_o \langle\sigma_i v_e\rangle}_{电离消耗率} + \underbrace{\frac{n_o v_o}{L}}_{中性气补充率}
$$
其中,角标i代表离子,角标o代表中性粒子,L是电离区域的轴向宽度。将离子密度和中性粒子密度的随时间变化线性化,可以表示为:
$$
n_i = n_{i, o} + \varepsilon n_i’ \\ n_o = n_{o, o} + \varepsilon n_o’
$$
将线性化的密度表达式代入连续性方程,忽略高阶小量$\varepsilon^2$,并利用稳态平衡条件抵消常数项,再代入中性粒子的扰动方程,得到:
$$
\frac{\partial n_i’}{\partial t} \approx n_{i,o} n_{o,o} \langle\sigma_i v_e\rangle \frac{n_o’}{n_{o,o}} – \frac{v_i}{L}n_i’\\ \frac{\partial^2 n_i’}{\partial t^2} = n_{i, o}n_{o,o}n_i’\left \langle \sigma_i v_e \right \rangle ^2
$$
这个方程表示一个无阻尼的简谐振子系统,其频率为
$$
\omega = \sqrt{n_{i, o}n_{o,o}\left \langle \sigma_i v_e \right \rangle ^2} \\ f_i = \frac{1}{2\pi}\sqrt{n_{i, o}n_{o,o}\left \langle \sigma_i v_e \right \rangle ^2} \approx \frac{1}{2 \pi}\frac{\sqrt{v_i v_o}}{L}
$$
该近似在$\left \langle \sigma_i v_e \right \rangle \sim v_e / L, n_{i,o} \sim n_{o, o}$等量级假设下城里,仅用于频率量级的估计。所以,霍尔推进器中的低频振荡行为与离子和中性粒子的飞行速度、与电离区的尺寸长度相关联。电离区中性气体密度的周期性变化,导致离子密度振荡,进而影响电子通过横向磁场的导电性,从而影响放电电流。电离区位置会在通道内以中性粒子补充时间的时间尺度发生轴向振荡。
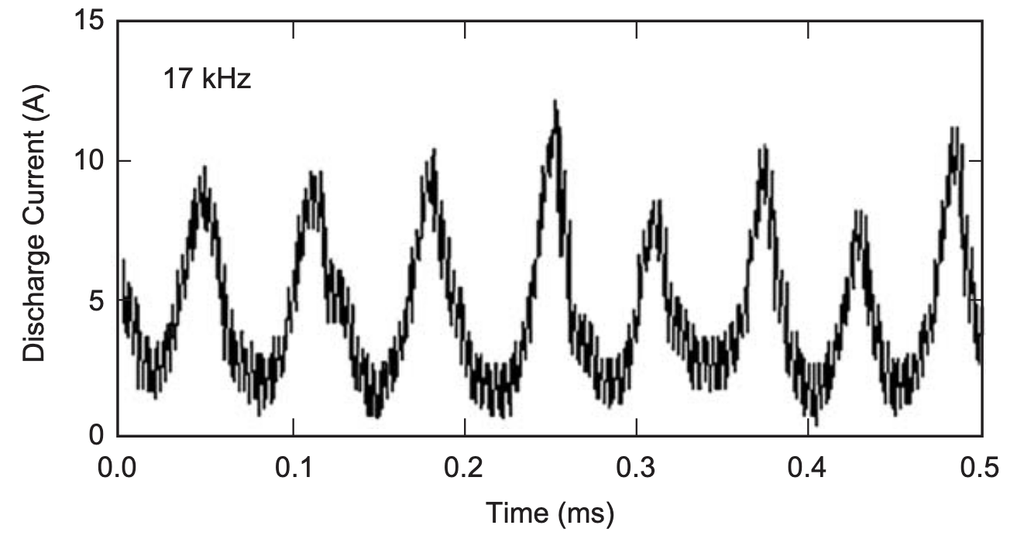
值得注意的是,这类振荡并非只是工程局限,而是局部电离+中性气体有限输运的物理特性,是目前霍尔推力器的一种固有属性。工程上可通过磁场梯度优化、放电参数调控等手段,将呼吸模式削弱或者转化为其他振荡模式(如旋转辐条振荡),但暂无法彻底消除。
2.旋转辐条模 Rotating Spoke Mode
旋转辐条模式振荡(简称旋转辐条)是一种低频率、长波长的自组织放电不稳定性。直观看上去表现为位于推力器放电通道内存在非均匀明亮发光区域沿着角向旋转。该非均匀发光区是离子密度不均匀的体现,也就是说旋转辐条实际上是非均匀的电离区域在旋转。实验上发现,旋转辐条明显时,呼吸模式反而被抑制,有助于改善推进效率。旋转辐条不稳定性对霍尔推进器中电子的反常输运、中性原子的不完全电离以及推进器的性能亦有重要影响[7]。
旋转辐条的机制目前仍未完全定论,相关学者在该方面展开了大量研究。对于进一步的学习,可以参考相应文献。
3.离子越渡不稳定性 Ion Transit-Time Instability/Oscillation
离子越渡不稳定(ITTI)的本质是一种与离子穿越加速区时间尺度相匹配的低频静电振荡。典型频率在100-500kHz量级,其振荡周期恰好对应离子穿过加速区所需的时间。
首先需认识离子声波IAW。IAW是指等离子体中由离子运动所引发的压缩性纵波,其传播特性与电子温度、离子质量等因素密切相关。由于库仑力的作用不需要介质,离子就可以因为电荷间的作用传播振动。离子声波即表现为等离子体中离子的疏密变化像波浪一样传播出去。
关于ITTI的驱动机制,主流研究认为,ITTI起源于电子压力梯度驱动的离子声波(Ion Acoustic Wave)[8, 9]。电子压力梯度产生一个扰动场,这个电场会周期性地调制离子的加速过程,进而反过来影响电子压力分布,形成自持振荡。这种振荡会将原本能量相对集中的离子束打散,使其能量分布函数IEDF出现明显的高能尾(high-energy tail)和低能组分。例如,在霍尔推进器中,ITTI会使Xe离子的能量分布显著展宽并向高能侧偏移。
ITTI的振幅和频率受放电参数影响显著。增强磁场会放大电场振荡,从而加剧ITTI;增长通道长度、通过改变磁场分布提高电子迁移率,则会抑制ITTI的振幅和频率。
ITTI是霍尔推进器放电过程中一个被广泛观测和研究的核心不稳定性。研究手段包括粒子动力学+流体混合模型、时间分辨的阻滞势分析仪(RPA)以及激光诱导荧光(LIF)等,其影响是双面的:一方面,它展宽粒子能量分布,可能影响推进器的有效性能和束流品质;另一方面,这种振荡也可能和等离子体中的异常输运过程耦合。
4.电子漂移不稳定性 Electron Drift Instability
EDI是霍尔推进器中频率最高、空间尺度最小的核心振荡模式之一,通常位于MHz量级,波长在mm尺度,沿周向传播。它被认为是导致推进器通道出口附近轴向电子迁移率异常增大(即“反常输运”)的主要候选机制之一[13, 14]。
正常情况下,电子在正交的径向磁场和轴向电场中做$E\times B$漂移,方向为周向。当等离子体中出现一个微小的周向电场涨落,这个涨落电场会通过$E\times B$漂移周期性地“推拉”电子,导致电子在周向上出现疏密变化;这种变化又反过来增强最初的电场涨落,形成正反馈。当波沿磁力线方向的速度与离子声波IAW速度可比时,这种反馈可以持续从电子漂移中汲取能量,形成波幅增长,形成不稳定性[15]。在低磁场或漂移速度远小于电子热速度的条件下,它的色散特征与离子声波模式相似(见前述离子声波IAW)。
七、振荡模式的诊断与识别
围绕霍尔推进器的振荡诊断,目前主流思路是电学、光学与粒子诊断相结合,再通过时频分析与模态分解完成模式识别。北航ASPEL课题组近年来围绕平板型霍尔推进器开展了系统工作,将高频电学诊断与高速成像、模态分解结合起来,并试图建立从振荡模态到宏观性能的关联。
1.电学诊断
利用电学测量手段进行模式识别,是等离子体不稳定性诊断的基础手段,核心是测量各类物理量的时间序列,从而判断周期性变化频率以进行识别。
- 放电电流/阳极电流:直接反映全局振荡。例如,呼吸模式表现为放电电流kHz量级的周期振荡,ITTI则作为更高频的“fingerprint”叠加在放电电流波形上。
- 离子饱和探针:通过测量局域离子饱和电流的涨落,可以分辨不同频率的振荡成分。北航团队利用离子饱和探针对,在平板型霍尔推进器中同时识别出kHz量级的呼吸模式、离子越渡时间不稳定性以及MHz量级的电子漂移不稳定性。
- 朗缪尔探针:是等离子体研究中最常用的一种诊断手段,可获取电子温度、离子数密度等参数的振荡。高速双朗缪尔探针曾被用于系统考察霍尔推进器中低频振荡模式的行为。
上述手段主要通过考察振荡所处的频率区间来识别振荡模式。如前所述,呼吸模式、ITTI、电子漂移不稳定性的振荡频率各有各自的典型区间,从而为初步识别提供了基础。
2.光学诊断
电学信号给出了振荡的时间特征,光学手段则能揭示振荡的空间形态和传播方向。
- 高速相机成像:直接拍摄放电通道或羽流区的光强分布,可以直观看到旋转辐条以及呼吸模式下的发光区域周期性运动变化。主流研究经常将高速相机作为核心诊断手段之一[10]。
- 光学探针/光电二极管阵列:通过测量不同空间位置的光强涨落,可以推断振荡的传播方向。例如,有工作利用光学诊断判断低频振荡(<1.5kHz)起源于阴极并向阳极传播,而中频振荡(1.5-25kHz)则从阳极向阴极传播。
- 激光诱导荧光(LIF):能够测量离子速度分布函数的时间演化,是研究振荡如何调制离子加速的直接手段。LIF需要大量事件平均,对间歇性强、变异性大的ITTI,时间分辨测量存在挑战[11]。
3.模态分解与模式识别
模态分解从数据中提取主导结构,是连接原始诊断数据域物理模式分类的关键环节。
- 快速傅里叶变换FFT:是最基本的手段,将时域信号转换到频域,根据主导频率峰值判断振荡类型。例如,可用FFT从离子饱和探针信号中提取了辐条振荡的频率[10]。
- 本征模态正交分解POD:POD是一种提取离散数据特征信息的数学方法,通过低维近似描述多维随机过程并提取复杂系统的本征模态。对高速相机图像序列或空间多探针数据进行分解,提取能量占比最高的空间模态。北航团队利用POD从高速成像数据中提取主导模态,并依据模态能量分布和相对放电电流振幅来界定不同放电模式之间的转变阈值[12]。
- 数据驱动的机器学习:更前沿的研究尝试依赖实验或者仿真数据进行机器学习训练,以用于识别振荡特征和参数的识别。
4.其他等离子体诊断手段
阻滞电势分析仪RPA和三维激光轮廓测试仪是电推进诊断中的另外两种常用方法。
(1)阻滞电势分析仪 Retarding Potential Analyzer
RPA的核心功能是测量等离子体中的离子能量分布函数IEDF。RPA的核心结构包括电子抑制栅,离子阻滞栅,二次电子抑制栅:
- 电子抑制栅:施加负偏压,阻挡电子进入分析区,只接收离子
- 离子阻滞栅:施加一个可变的、正向扫描的电压。这个电压形成一个电势屏障,只有轴向动能足以克服该电势的离子才能穿过。
- 二次电子抑制栅:再次施加负偏压,抑制离子撞击收集极产生的二次电子,保证电流测量准确。
通过扫描阻滞栅电压,并记录对应的离子收集电流,就可以得到离子的积分能量谱。对该曲线求导,即得到离子能量分布函数IEDF,直观展示不同能量段的离子占比[16]。
在电推进中,RPA可用于评估推力器的能量转化效率(有多少电能变成了离子动能)、诊断束流品质,以及研究振荡模式对离子能量的调制。现代高速RPA(HSRPA)结合数据融合技术,能够实现时间分辨的IEDF测量,捕捉kHz至百kHz量级的动态过程[16]。
但RPA作为接触式探针,在强磁场核心区会受磁鞘效应和射频噪声干扰,因此通常只在下游稀薄区测量,再通过绝热不变量等关系反推核心区参数。
(2)三维激光轮廓测试仪
三维激光轮廓测试仪利用激光三角测量原理,可在近似不干扰等离子体的情况下,测量推力器壁面的轮廓形貌,以考察等离子体对壁面的侵蚀情况。
八、有限元与数值分析
1.浸入式有限元 Immersed Finite Element
传统有限元(FEM)要求网格必须与物理界面共形(body-fitted),当仿真几何结构较为复杂时,网格数量也随之增加,从而造成计算量的大幅增加。浸入式有限元IFE的核心思想是将复杂的物理界面(如推进器壁面、栅极、等离子体鞘层边界等)“浸入”到一个规则的结构化网格(通常是笛卡尔网格)中,而无需让网格去贴合这些界面。界面可以“穿割”过网格单元,网格通过在被界面穿割的“界面单元”上修正基函数来感知界面的存在,从而在固定网格上精确地处理界面问题。
IFE的数学核心在于对界面单元的特殊处理。对于被物理界面穿过的单元,其基函数由传统的多项式,重新构造为考虑了界面两侧的物理控制方程和界面跳跃条件“浸入式基函数”。这些基函数被设计为分片多项式,在界面两侧分别定义,强制满足界面上的连续性条件和通量跳跃条件;通过这种方式,虽然网格忽略了界面,其内部的基函数则对界面进行了处理,从而能在不贴合界面网格上获得精确解。IFE的基函数在单元边界上可能不满足严格的连续性,但经过数学上的特殊处理,可以保证整体解的收敛性。
浸入式有限元的这种笛卡尔网格求解能力,恰好是Particle-in-cell程序所需要的[17]。两者的结合使得复杂界面/边界上的等离子体数值计算效率得以提升。具体来说,IFE作为电场求解器,在固定笛卡尔网格上求解泊松方程得到电势分布;PIC利用该电场推进粒子,并将电荷分配回网格。IFE替代了传统PIC常用的离散化求解器。IFE-PIC的方法也非常适合并行运算。基于区域分解的并行IFE-PIC在超级计算机上展现出很高的并行效率,使其有能力处理大规模的三维电推进问题[18]。
2.开源数值计算程序
哈尔滨工业大学赵隐剑老师课题组在本次会议上介绍了其开源等离子体数值仿真程序AlgoPlasma。在整个学界,开源等离子体计算程序也逐渐成为一个主流。对于学生来说,代码开源则降低了等离子体数值计算的入门学习成本,并提高了学习的起点质量。
目前,国际上比较知名的开源等离子体数值计算程序包括WarpX、Smilei、VPIC、EPOCH等。相关代码可在Github或Gitee这两个开源社区学习使用。
九、人工智能与神经网络
在物理信息神经网络PINN的训练过程中,Adam和L-BFGS这两个关键词经常出现。它们是两个最常用的优化器,负责更新网络参数,使得损失函数最小,是“训练”的核心行为。RAR是“自适应采样策略”,用于决定把“训练资源”投向哪里。三者经常配合使用。
1.优化器
(1)Adam
概念及原理
Adam的全称是Adaptive Moment Estimation,自适应矩估计(了解一个英文缩写的全称有助于我们更加印象深刻的辨识一个概念),是目前深度学习中最主流的一阶优化器。它为神经网络中的每一个参数,独立、自适应地调节其更新步长。它融合了两个思路:
- 梯度一阶矩:如果当前梯度和历史梯度方向一致,说明在下坡路上,步长增大;如果当前梯度和历史梯度方向相反,说明可能在震荡,步长缩小。类似于给优化过程加上“惯性”,以克服噪声和局部震荡;
- 梯度二阶矩:不同参数的梯度尺度可能差很多,对所有参数使用同一个学习率并不合理。计算梯度的二阶矩反映了梯度的震荡幅度,用来缩放每个参数的学习率:梯度大的参数,步长自动缩小;梯度小的参数,步长自动扩大。
其参数更新的数学公式可以写为:
$$
\omega_t = \omega_{t-1} – \frac{\eta}{\sqrt{\hat{v}_t}+\epsilon}\hat{m}_t
$$
其中,$\hat{m}_t$是偏差修正后的一阶矩,$\hat{v}_t$是偏差修正后的二阶矩,$\eta$是全局学习率。直观上,对梯度一直很大的参数,Adam会减小其有效步长;对于梯度稀疏,历史上一直很小的参数,则会放大其步长。
优势与劣势
在电推进的等离子体建模中,PINN的损失函数通常由数据损失和物理残差(如泊松方程等)组成,其损失曲面可能非常“崎岖”且各参数梯度尺度差异巨大。Adam的核心优势在此凸显:
Adam对超参数(训练开始前手动设定的配置参数)不敏感,鲁棒性强;在训练初期能够快速降低损失,适合处理梯度差异大、噪声强的优化问题。而作为一种一阶方法,它不利用损失曲面的曲率信息(一种二阶信息),因此在接近最优解时,收敛速度会显著变慢,难以达到极高的精度,且最终的解可能仍在最优解附近震荡,而非精确收敛。L-BFGS作为一种依赖二阶信息的优化器,正是用于弥补这一问题。
(2)L-BFGS
概念及原理
L-BFGS的全称是Limited-memory Broyden-Fletcher-Goldfarb-Shanno,是一种拟牛顿法优化,二阶。海森矩阵(Hessian Matrix)是由多元函数的二阶偏导数组成的方阵,用来描述多元函数在某点的局部弯曲程度,$H_{ij}=\frac{\partial^2f}{\partial x_i \partial x_j}$。牛顿法利用海森矩阵来寻找最优步长,收敛极快,但对大型神经网络来说,海森矩阵的尺寸可能达到百万至千亿级别,无法存储与计算。L-BFGS作了以下改进:
- 不直接计算海森矩阵,而是利用最近若干步的参数变化量$\Delta w$和梯度变化量$\Delta g$来隐式地近似海森矩阵的逆矩阵;
- “Limited-memory”表示它只存储最近m对(例如10对或100对)的$\Delta w$和$\Delta g$,内存开销可控,因此适用于神经网络这种参数规模巨大的问题。
优势与劣势
当PINN的损失函数已经通过Adam降到一定水平后,优化问题的主要矛盾就从“在崎岖地形上快速下降”转变为“在最优解附近进行精细的曲率矫正”。L-BFGS利用近似的二阶信息,能够考虑损失曲面的曲率,在最优解附近实现更快、更精确的收敛,可以将损失函数降到更低的水平。对于要求高精度的物理场求解问题,如电推进中的等离子体密度分布,这样的优化至关重要。
L-BFGS的收敛速度在训练初期可能较慢,且对初始点较为敏感;理论上在随机(小批量)梯度下的表现不如确定性(全批量)梯度稳健。
2.自适应采样策略RAR
RAR的全称是Residual-based Adaptive Refinement/Resampling,基于残差的自适应细化/重采样。RAR专门用于提升PINN求解PDE的精度。
PINN的物理损失是在采样点上计算的残差[19]。如果采样点与解的变化不匹配,那么在解变化剧烈(残差大)的区域,训练效果则会不足。RAR的核心思想就是,哪里残差大,就在哪里增加采样点。具体过程:在训练过程中(例如每隔一定迭代步数),计算当前模型在所有采样点上的PDE残差;根据残差大小,动态地在残差高的区域新增采样点,或者重采样并集中到这些区域。熟悉有限元仿真的读者可能会发现这十分类似于自适应网格细化,二者的基本逻辑是相同的,只是RAR在这里细化的是“采样点”而非网格。
电推进仿真中存在一些典型的“高残差陷阱”,这些问题天然适合RAR的引入。例如鞘层、磁喷管喉部、共振加热区等梯度大、层薄的物理结构,均匀采样难以有效捕捉这些特征,而RAR能够自动将训练资源导向这些关键物理区域,显著提升PINN对局部陡峭解的捕捉能力,避免欠拟合。
RAR的引入可以大幅提高样本效率和求解精度,尤其适合存在局部高梯度特征的问题,是一种通用的提升策略。但RAR只在现有采样点上做增补,不改变采样点的底层几何结构,频繁的残差计算和重采样可能会增加额外的计算开销。
3.“热启动”与“微调”
一个训练好的网络,其“知识”主要编码在数以百万计的参数(权重)中。当我们对模型设计做出局部修改(例如,增加一层、改变某层维度、或者在一个预训练模型上添加新的分类头),大部分原有结构及其权重仍然是有效且相关的。此时,相较于将全部参数推倒重算,更高效的做法是保留这些已学习到的有用特征,只针对修改的部分进行适配。
热启动 Warm Start 是用一个已经收敛(或部分收敛)的网络权重作为新任务的初始值,继续训练。微调 Fine-Tuning 是在热启动的基础上,只对网络的一部分层(通常是顶层/任务相关层)进行小学习率的继续训练,而冻结底层/共享层,可在保留已有提取特征能力的前提下,适配新的具体任务。接下来介绍一下两者的典型应用场景:
场景A:从粗解到精解
为了考察参数配置的正确与否,我们可以先用少采样点/增大容差的配置,训练模型得到一个粗糙的解。如果检查没有问题,我们则可以在先前粗解模型的基础上,加载权重、加密配点、缩小容差,热启动进行继续训练。
场景B:从稳态迁移到瞬态
假如已有一个训练好的PINN霍尔推进器电子密度稳态预测模型,我们现在想加上呼吸模式的时间演化。我们可以冻结稳态模型PDE编码层,只解冻时间相关层,再新增参数添加时间编码,按需调整学习率后继续训练。这即是微调,在原有基础上对神经网络的设计/配置做修改,以适应新的预测任务。
热启动与微调这两种手段在实际操作中有一些值得注意的特性:
- 热启动不同于从头训练,其原始模型的损失通常已经很低。此时再进行热启动训练,学习率不能过大,否则会把已有的优良权重弱化,导致“可塑性”下降。
- 微调工作中,如果新任务的数据/边界条件差异太大,微调后的重新训练可能导致网络“忘记”旧知识。此时可以引入弹性权重巩固(EWC)、回放机制、动态结构扩展、参数高效微调(PEFT)等一系列工程手段解决。
十、总结与展望
这次电推进会议汇集了来自各大高校、航天院所、民营企业的专家学者的报告,帮助笔者在等离子体机理、数值计算等方面获得了非常多新的见解与思路,在理论、实验、工程、商业方面也都极大地拓宽了视野。电推进这项技术已经在从研究到产业的各个方面都取得了十分丰富的成果与积累,并且仍在蓬勃地发展。如前所述的许多领域,当前仍存在许多值得探索的有趣问题。电推进的未来正由广大青年学者亲手建构。
参考文献
[1] Wu K , Chen Z , Ren J ,et al.A review of plasma acceleration and detachment mechanisms in propulsive magnetic nozzles[J].Physics of Plasmas, 2025, 32(4):040501.DOI:10.1063/5.0255878.
[2]汤海滨,陈志远,王一白,等.电推进磁喷管研究综述[J].推进技术,2023,44(7):123-146.DOI:10.13675/j.cnki.tjjs.2210071.
[3]CCA1550-SKY. 电推进装置的基本性能指标[EB/OL]. (2025-08-24)[2026-10-27]. https://sky.cca1550.com/2025/495/
[4]杨雄,李小康,郭大伟,等.高功率波加热磁等离子体推力器研究现状与展望[J].航空学报,2024,45(7):18-35.
[5]石腾,冯建畅,张留欢,等.可变比冲磁等离子体发动机发展概述及展望[J].火箭推进,2025,51(5):1-12+35.
[6]Goebel D M, Katz I. Fundamentals of Electric Propulsion: Ion and Hall Thrusters[M]. Wiley, 2008.
[7]杨三祥, 刘超, 郭宁, 等. 磁场梯度对旋转辐条不稳定性的影响[J/OL]. 物理学报, 2025, 74(23): 1-11. DOI: 10.7498/aps.74.20251010.
[8] Lim Y , Choe W ,Mazouffre, Stéphane,et al.Nonlinear ion dynamics in Hall thruster plasma source by ion transit-time instability[J].Plasma Sources Science Technology, 2017, 26(3):03LT01.DOI:10.1088/1361-6595/aa58d9.
[9] Liu X , Chen L , Fa M ,et al.Hybrid study on the mechanisms, characteristics, and parametric dependence of ion transit-time instability in Hall thrusters[J].Journal of Physics D: Applied Physics, 2026(5):59.DOI:10.1088/1361-6463/ae39ec.
[10]Chen L, Wang W, Liu W, et al. Experimental Investigation of Plasma Spoke Oscillation Control and Performance Optimization in Planar Hall Thrusters[J/OL]. IFAC-PapersOnLine, 2025, 59(20): 1463-1468. DOI: 10.1016/j.ifacol.2025.11.363.
[11]Q Delavière–Delion, F Gaboriau, G Fubiani, L Garrigues. Dual-Time-Scale Ion Acceleration Dynamics in Hall Thrusters. Physical Review Letters, 2025. ⟨hal-05502158⟩
[12] Liu W , Wang W , Chen L ,et al.Azimuthal plasma inhomogeneity in planar Hall thrusters: spatiotemporal evolution and its impacts on performance[J].Plasma Sources Science and Technology, 2025, 34(7):075005.DOI:10.1088/1361-6595/adea93.
[13]陈龙,阚子晨,高维富,et al.Growth mechanism and characteristics of electron drift instability in Hall thruster with different propellant types[J].Chinese Physics B, 2024, 33(1):511-522.DOI:10.1088/1674-1056/acf9e5.
[14] Liu W , Wang W , Chen L ,et al.The azimuthal instabilities in the Planar Hall thruster discharge characterized by the ion saturation probes[C]//2024 IEEE International Conference on Plasma Science (ICOPS).IEEE, 2024:1-1.DOI:10.1109/icops58192.2024.10625814.
[15] 霍尔推力器补给小站. 简识ExB电子漂移不稳定性(2)[EB/OL]. (2025-10-17)[2026-10-28]. https://mp.weixin.qq.com/s/00vDCui0hCsQMkkbjmttcg. (注:微信公众号文章)
[16] Thomas A , Lemmer K .Time-resolved ion energy measurements using a retarding potential analyzer for electric propulsion applications[J].Review of Scientific Instruments, 2024, 95(2):11.DOI:10.1063/5.0176167.
[17]Bai J, Cao Y, Chu Y, et al. An improved immersed finite element particle-in-cell method for plasma simulation[J/OL]. Computers & Mathematics with Applications, 2018, 75(6): 1887-1899. DOI: 10.1016/j.camwa.2017.08.001.
[18] Han D , He X , Lund D ,et al.PIFE-PIC: Parallel Immersed Finite Element Particle-in-Cell for 3-D Kinetic Simulations of Plasma-Material Interactions[J].SIAM Journal on Scientific Computing, 2021(3).DOI:10.1137/20M137344X.
[19]CCA1550-SKY. Application and Visualization Analysis of Physics-Informed Neural Networks for One-Dimensional String Vibration Problems[EB/OL]. (2025-12-04)[2026-10-28]. https://sky.cca1550.com/2025/518/